인식할 대상
대상물과 장애물의 종류, 조명 변화, 가림과 반사 등 실제 입력 조건을 정리합니다. 정상 상황과 실패 상황을 함께 정의합니다.
PERCEPTION & AUTONOMOUS ROBOTICS
인공지능 로봇을 도입할 때는 “AI를 넣는 것”보다 어떤 상황을 인식하고 어떤 동작을 수행할지 정하는 일이 먼저입니다. AIDL은 로봇 하드웨어와 센서·제어를 함께 다루는 개발 경험을 바탕으로 인지·자율주행 통합을 상담합니다.
프로젝트 상담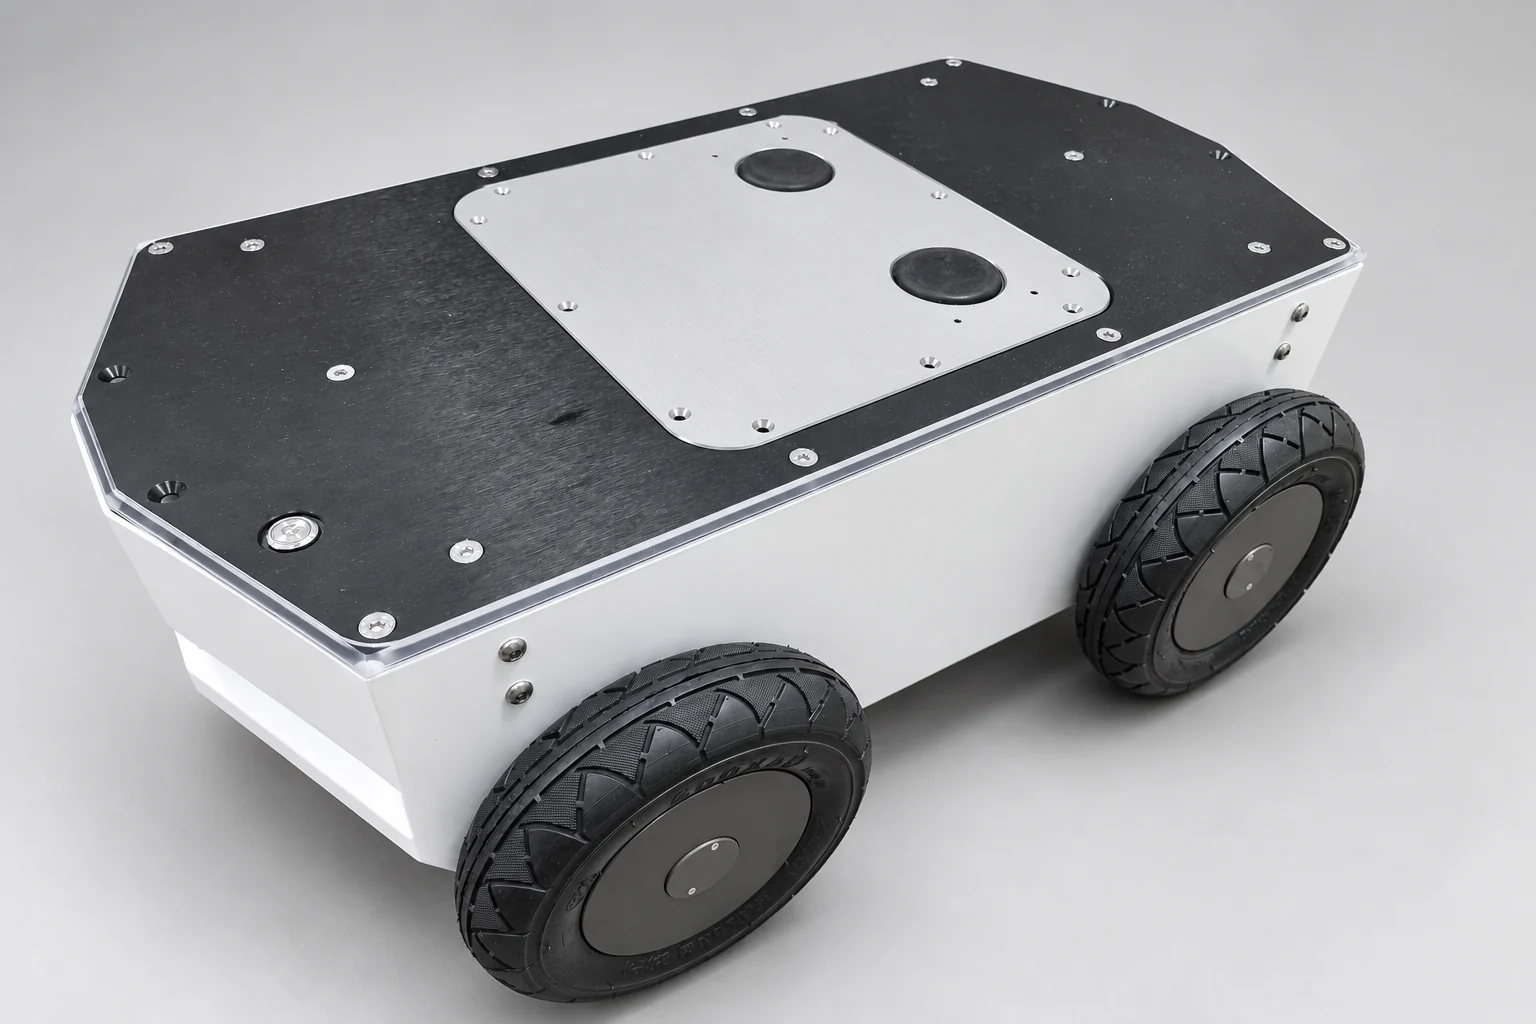
자율주행 로봇에는 위치를 파악하고 경로를 따라 이동하는 기능이 필요합니다. 영상에서 대상물을 구분하거나 주변 상황을 해석하는 AI 기능은 별도로 목표와 검증 기준을 정합니다. 자율주행이라는 이름만으로 특정 인공지능 모델의 적용 여부나 작업 능력을 판단하지 않습니다.
AIDL은 LiDAR·카메라 통합, SLAM, ROS 2 기반 주행 제어와 구동부 연동을 다룹니다. 새로운 AI 기능은 현재 로봇의 센서·컴퓨터·제어 인터페이스와 연결 가능한지부터 검토합니다.
대상물과 장애물의 종류, 조명 변화, 가림과 반사 등 실제 입력 조건을 정리합니다. 정상 상황과 실패 상황을 함께 정의합니다.
로봇에 탑재할 컴퓨터, 센서 데이터의 형식과 주기, 허용 응답 시간, 현장 데이터 확보 조건을 확인합니다.
인지 결과를 어떤 동작으로 연결할지 정하고, 오류 시 정지·재시도·작업자 확인 절차와 평가 방법을 협의합니다.
AIDL은 이동로봇과 휴머노이드를 설계·제작하고 테스트와 현장 적용까지 수행했습니다. 새로운 인공지능 로봇 프로젝트에서는 이 경험을 바탕으로 센서 장착, 구동 제어, 전원·통신과 운용 흐름을 함께 검토합니다.
이 개발 상담은 특정 AI 모델의 탑재 완료나 학습 없이 모든 작업을 수행하는 범용 지능을 의미하지 않습니다. 모델과 데이터의 적합성, 자동화 범위, 현장에서 요구하는 성능은 프로젝트별로 확인합니다.
주행과 이송이 중심이면 AMR 개발, 양팔과 작업부의 동작이 중심이면 휴머노이드 개발 범위와 연결해 검토합니다.
실제 작업의 입력과 기대 동작을 먼저 정의합니다. 현장 데이터와 센서·연산 장치의 조건을 확인한 뒤 필요한 인지 기능과 제어 연동 범위를 정합니다.
센서·연산 여유와 제어 인터페이스에 따라 달라집니다. 기존 장비의 자료를 검토해 추가 장착 또는 시스템 변경이 필요한 부분을 확인합니다.
DESIGN · BUILD · TEST · DEPLOY
도면과 사양이 완성되지 않아도 좋습니다.
필요한 작업과 현재의 과제를 알려주세요.