기구·제작
작업 공간에 맞는 상체·팔 구조, 이동 베이스와의 체결, 부품 배치와 정비 접근성을 검토합니다. 물·분진·오염에 노출되는 작업에는 IP67 대응 요구사항을 반영해 관절·구동부와 전장부의 보호 방식을 함께 설계합니다.
MOBILE HUMANOID ROBOTICS
AIDL은 이동 베이스에 상체와 양팔을 결합한 휴머노이드를 직접 설계·제작했습니다. 제작 후 기능·구동 테스트와 실제 현장 적용까지 수행한 경험을 바탕으로, 작업 목적에 맞는 로봇 시스템을 개발합니다.
프로젝트 상담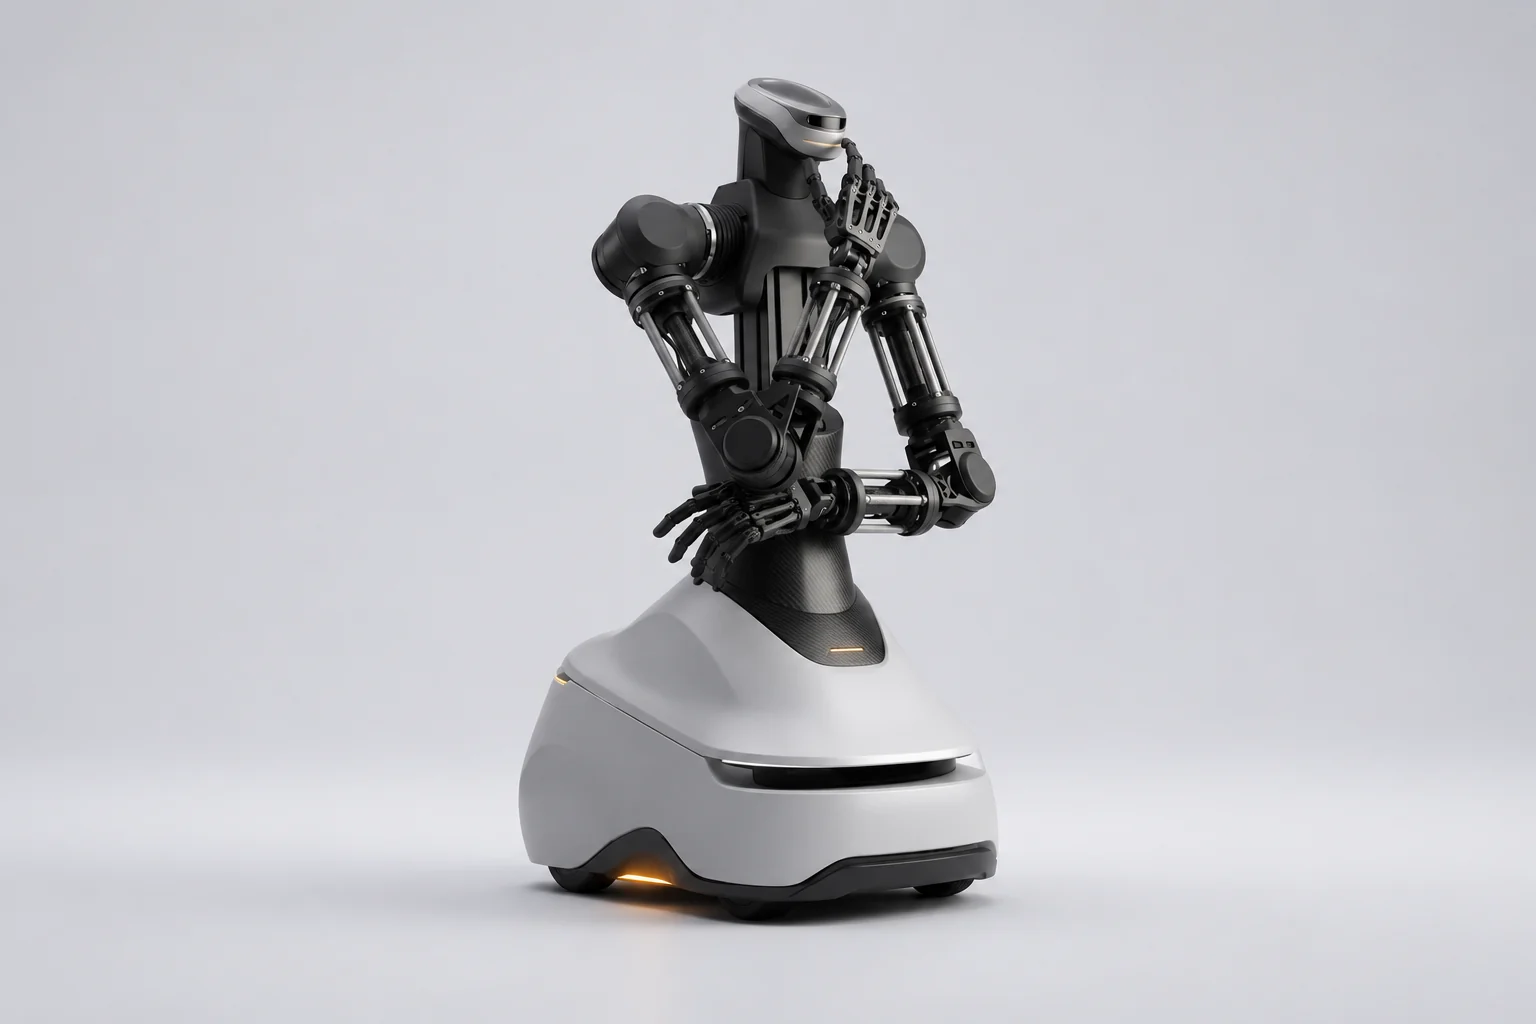
이동 베이스, 상체와 양팔을 하나의 시스템으로 구성한 것이 이 사례의 핵심입니다. AIDL은 기구 설계와 하드웨어 제작을 진행하고, 구동과 기능을 테스트한 뒤 실제 운용 환경에 적용했습니다.
이 페이지의 이미지는 해당 로봇의 제품 렌더링입니다. 현장 사진이나 동작 영상으로 오인되지 않도록 구분해 표시하고 있습니다.
작업 공간에 맞는 상체·팔 구조, 이동 베이스와의 체결, 부품 배치와 정비 접근성을 검토합니다. 물·분진·오염에 노출되는 작업에는 IP67 대응 요구사항을 반영해 관절·구동부와 전장부의 보호 방식을 함께 설계합니다.
구동부와 센서, 전원·배선, 제어 인터페이스를 연결하고 이동부와 작업부의 동작 순서를 구성합니다.
관절과 작업부의 동작, 이동 중 상태, 작업 전후의 정지·복귀 절차를 프로젝트의 요구조건에 맞춰 검증합니다.
“물건을 옮기는 휴머노이드”라는 목표도 대상물의 모양·질량·표면, 집는 높이, 내려놓는 위치, 주변 사람의 움직임에 따라 필요한 구성이 달라집니다. 로봇팔의 작업 범위와 엔드이펙터, 인지 방식, 이동체의 안정성을 함께 검토합니다.
제작·현장 적용 경험이 모든 작업의 범용 자율 수행을 의미하지는 않습니다. 새로운 작업의 자동화 수준과 성능은 대상물 및 환경을 확인한 뒤 합의한 시험 항목으로 평가합니다.
기구 제작이 필요한 단계인지, 이동체와 작업부를 통합해야 하는 단계인지에 따라 개발 범위를 협의합니다.
아닙니다. AIDL은 해당 이동형 휴머노이드의 설계·제작·테스트·현장 적용까지 수행했습니다.
작업별로 필요한 하드웨어와 인지·제어 조건이 다릅니다. 대상물과 환경을 확인하고 구현 범위 및 시험 조건을 정하며, 범용적인 작업 능력을 일괄 보장하지 않습니다.
DESIGN · BUILD · TEST · DEPLOY
도면과 사양이 완성되지 않아도 좋습니다.
필요한 작업과 현재의 과제를 알려주세요.