주행 구조
프레임, 구동부, 조향 방식과 탑재 공간을 현장 동선에 맞춰 검토합니다. 정비와 부품 교체 접근성도 함께 다룹니다.
UNMANNED GROUND VEHICLES
UGV는 지상에서 운용하는 무인 이동체를 뜻합니다. AIDL은 이동로봇을 직접 설계·제작하고 테스트와 현장 적용까지 수행한 경험으로, 운용 환경에 맞는 플랫폼과 제어 구성을 개발합니다.
프로젝트 상담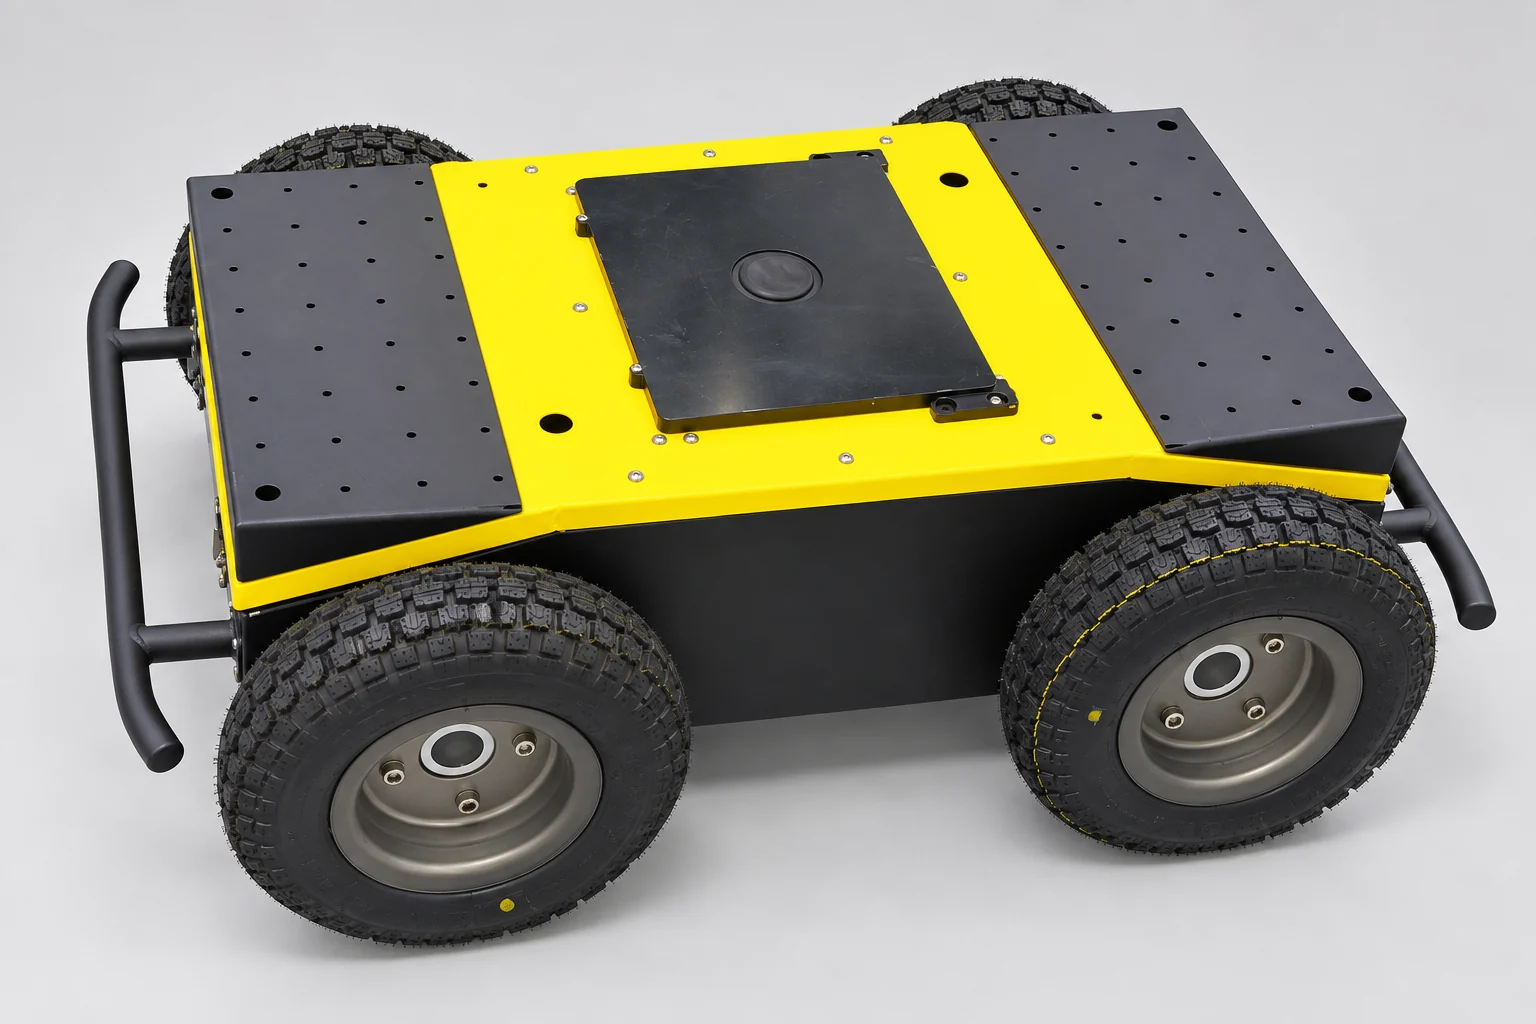
UGV 개발에서는 바닥의 재질과 요철, 경사, 회전 공간, 장비의 하중 배치를 먼저 확인합니다. 실내와 실외를 오가는지, 이동 중 멈출 수 있는 공간이 있는지, 작업자가 어디에서 로봇을 조작하는지도 설계 조건이 됩니다.
목표 속도와 운용 시간, 탑재 장치의 소비전력을 함께 검토해 구동부·배터리·전원 분배 구조를 구성합니다. 특정 적재 성능이나 방수·방진 등급은 설계와 검증 범위를 정한 뒤 판단합니다.
야외와 스마트팜 등 물·먼지·흙에 노출되는 환경에는 IP67 대응 설계를 반영합니다. 외장과 연결부의 보호, 오염물 축적을 줄이는 구조, 세척과 정비 접근성을 운용 조건에 맞춰 검토합니다.
프레임, 구동부, 조향 방식과 탑재 공간을 현장 동선에 맞춰 검토합니다. 정비와 부품 교체 접근성도 함께 다룹니다.
LiDAR·카메라 등 센서의 장착 위치와 시야, 원격 조작 및 자율주행에 필요한 인터페이스를 검토합니다.
카메라·센서·적재함 등 상부 장치의 체결과 전원·통신을 통합합니다. 장치에 따른 무게중심과 주행 간섭을 확인합니다.
무인로봇이라고 해서 모든 이동과 작업이 자동으로 이루어지는 것은 아닙니다. 원격 조작, 지정 경로 주행, 환경 인식 기반 자율주행 중 어떤 운용 방식이 필요한지 먼저 정합니다.
시험 계획에는 주행과 정지뿐 아니라 통신 단절, 센서 가림, 충전 상태, 작업자의 수동 개입과 같은 상황을 포함합니다. 필요한 기능은 현장 위험요소와 운용 규칙을 검토해 합의합니다.
현장 요구사항을 기준으로 플랫폼 신규 제작과 기존 이동체의 개조·통합 가능 범위를 검토합니다.
UGV는 지상 무인 이동체라는 범주를, AMR은 자율이동로봇이라는 특성을 강조합니다. 용도가 겹칠 수 있으며 실제 선정은 주행 환경과 제어 방식에 따라 결정합니다.
이 페이지는 개발 사례를 소개하며 표준 판매 사양이나 인증 등급을 표시하지 않습니다. 필요한 성능을 전달해 주시면 적용 가능한 구성과 검증 범위를 상담합니다.
DESIGN · BUILD · TEST · DEPLOY
도면과 사양이 완성되지 않아도 좋습니다.
필요한 작업과 현재의 과제를 알려주세요.